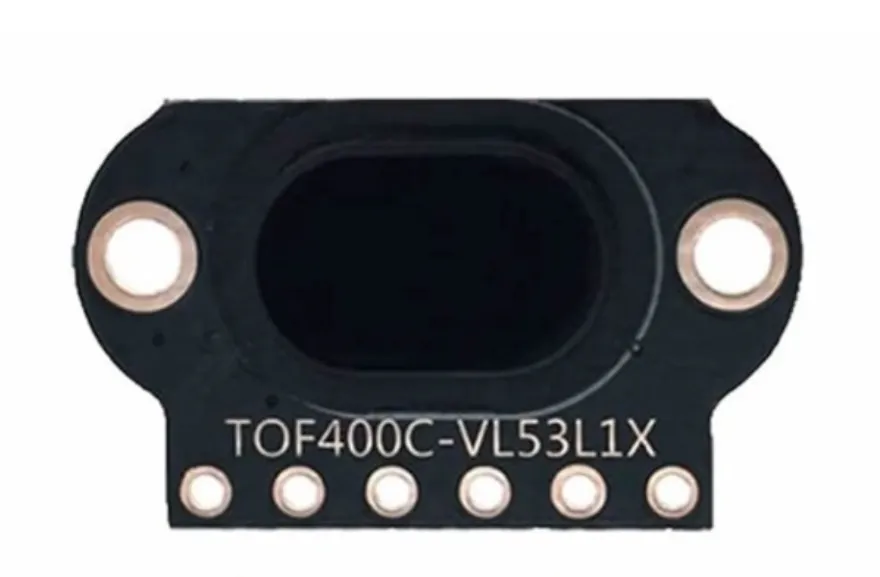
SKU: OT5865 Número de artículo: XR358 EAN: 8720828223574
Módulo mini de sensor de distancia láser con una precisión de 1mm y gran alcance.
Modelo: TOF400C-VL53L1X
Tensión: 3V hasta 5 V
Consumo de corriente: 40 mA (máx)
Distancia: 4cm hasta 400cm
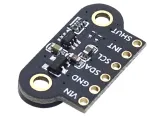
Conexiones:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Comunicación: el protocolo de comunicación I2C (totalmente compatible con sistema de 3-5 v)
Adecuado para Arduino, ESP8266 y ESP32.
Es posible usar varios sensores en 1 línea I2C, ya que los sensores pueden recibir un dirección I2C por software.
El sensor láser TOF400C-VL53L1X Time Of Flight es un sensor muy preciso y fiable que puede utilizarse para una amplia gama de aplicaciones, entre ellas medición de distancia, detección de movimiento y navegación.
Una de las principales ventajas de este sensor es su precisión. El sensor utiliza tecnología láser para medir la distancia a un objeto, lo que proporciona un resultado mucho más preciso que, por ejemplo, un sensor infrarrojo. Esto hace que el sensor sea adecuado, por ejemplo, para su uso en drones, automatización industrial y robots.
Además, el sensor también es muy fácil de usar. Es compatible con una amplia gama de plataformas de microcontroladores, entre ellas Arduino, Raspberry Pi y STM32, y hay muchos ejemplos y bibliotecas disponibles para ayudarle a integrar el sensor en su proyecto.
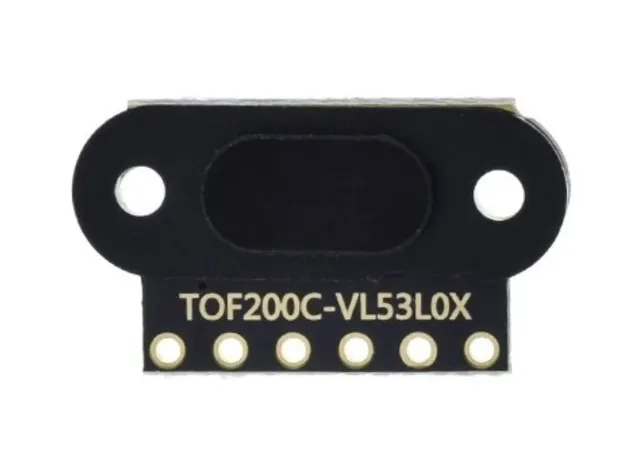
Por último, el sensor también es muy pequeño y ligero, lo que facilita su integración en una amplia gama de aplicaciones. Los 2 orificios para tornillos también facilitan mucho fijar este sensor de forma segura.
Dimensiones
Longitud: 1,3cm
Anchura: 1,04cm
Altura: 0,32cm
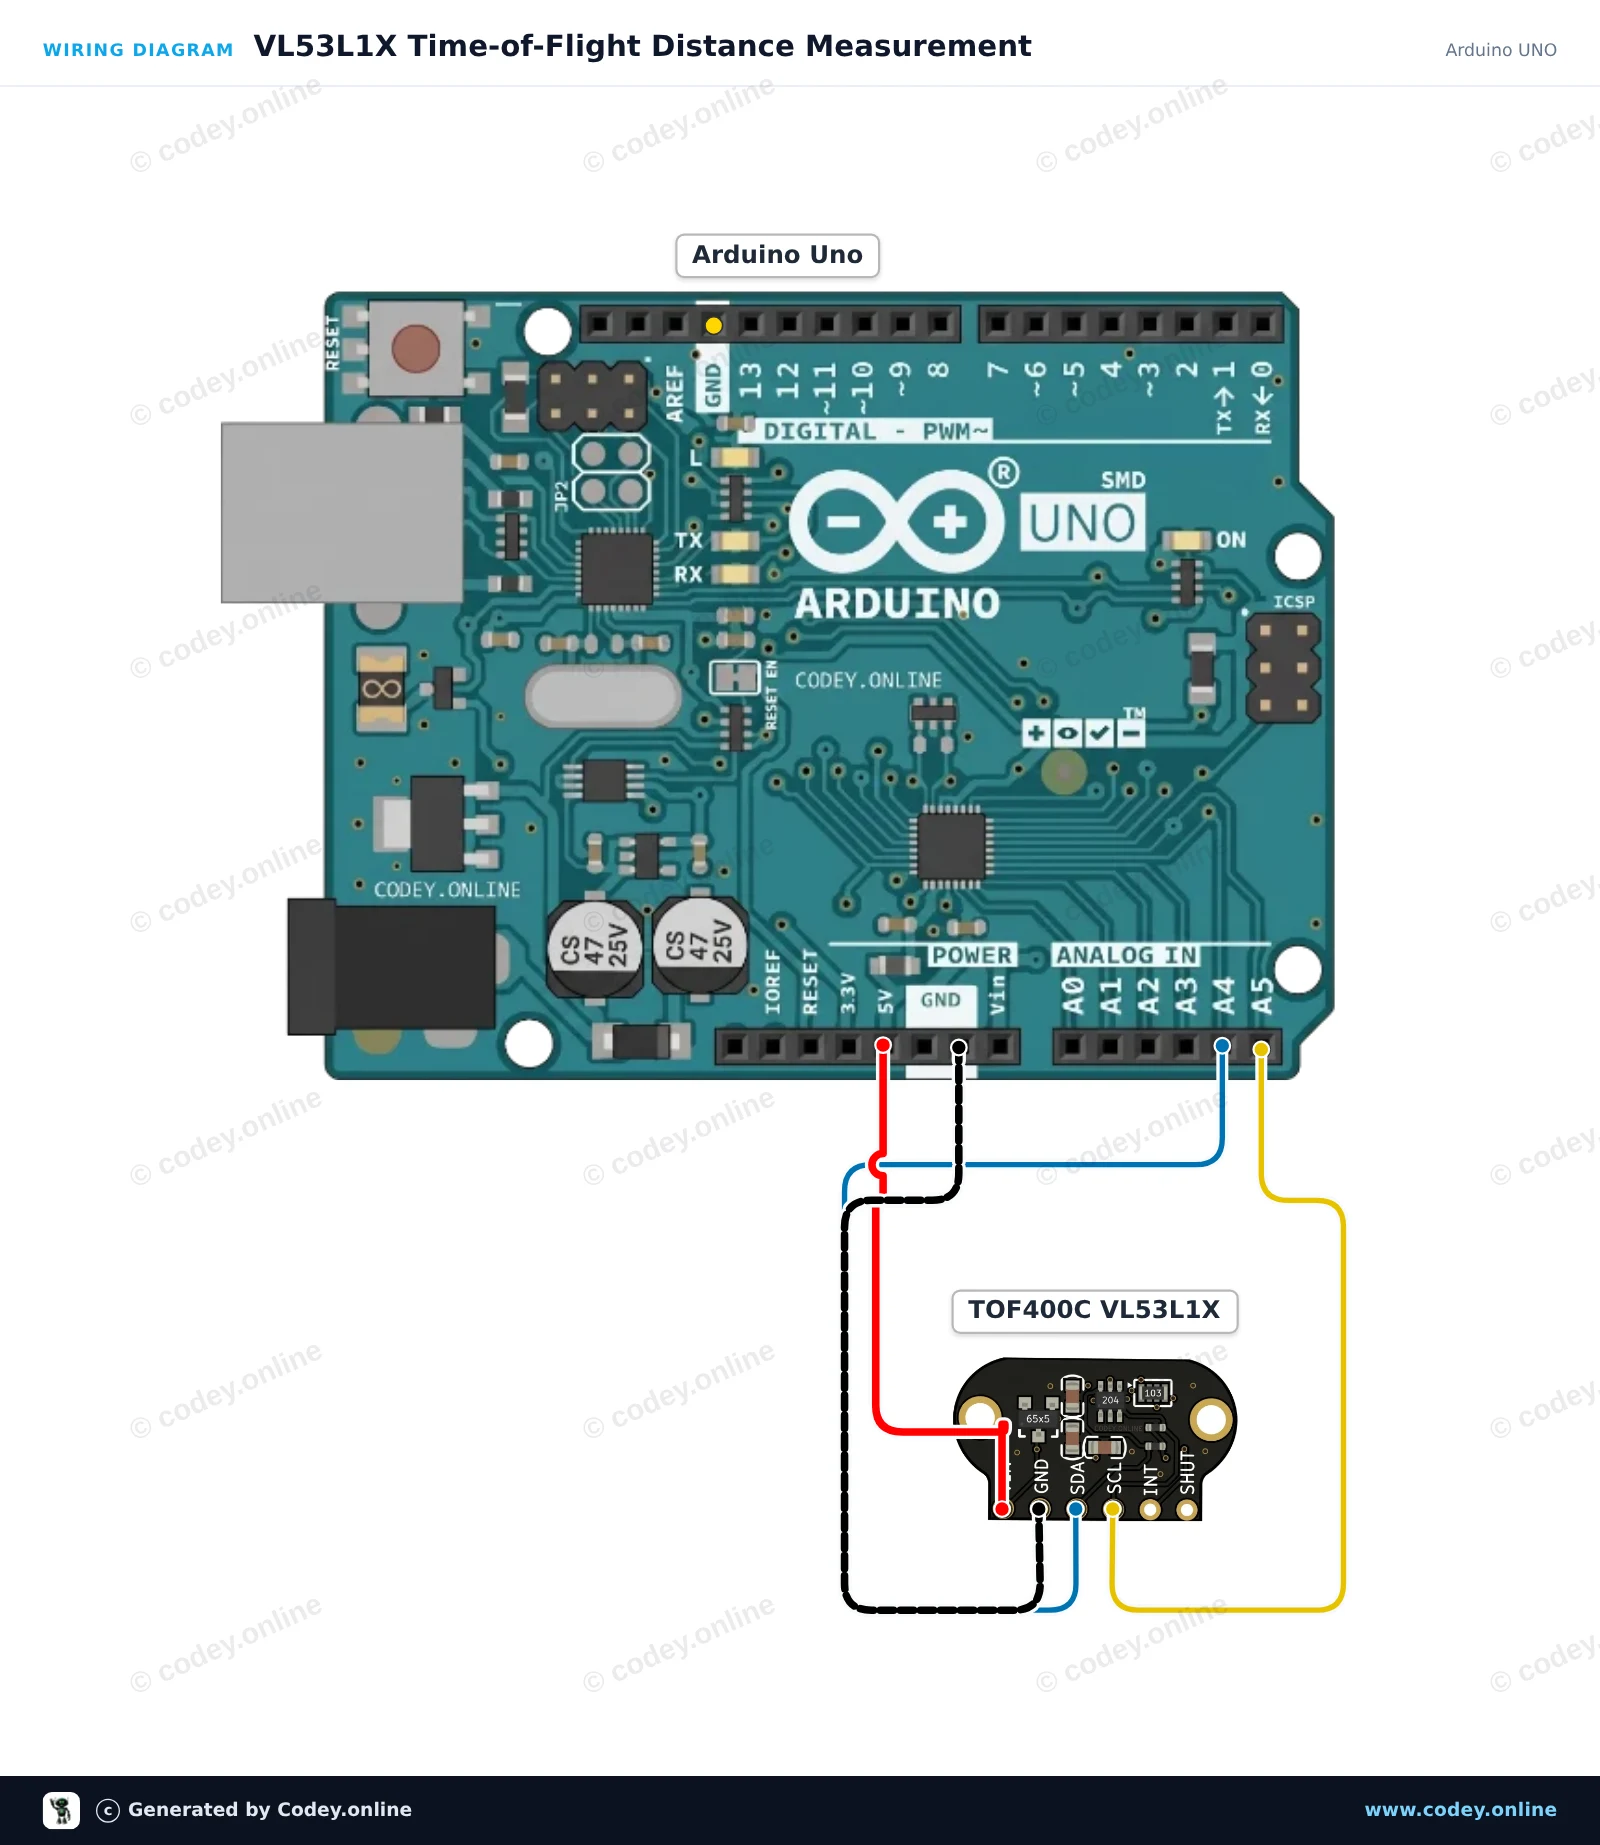
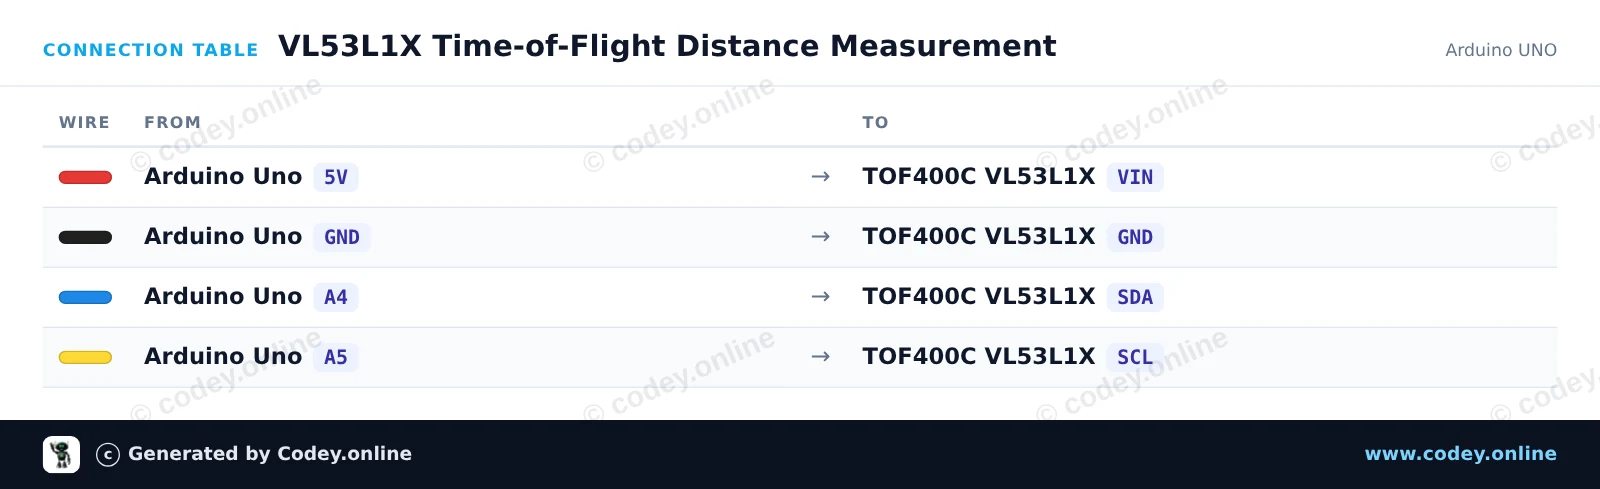
Así conectas el Sensor de distancia TOF400C-VL53L1X Time-Of-Flight 4-400cm a un Arduino UNO o ESP32, con un sketch de ejemplo que puedes subir directamente.
Conecta el sensor Time-of-Flight TOF400C VL53L1X a tu Arduino Uno usando I2C. El sketch inicializa el sensor en modo long-distance (hasta 4 meters) y mide continuamente la distancia con precisión de milímetros. Abre el Monitor Serie a 115200 baud para ver las lecturas de distancia en tiempo real.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}Bibliotecas necesarias: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
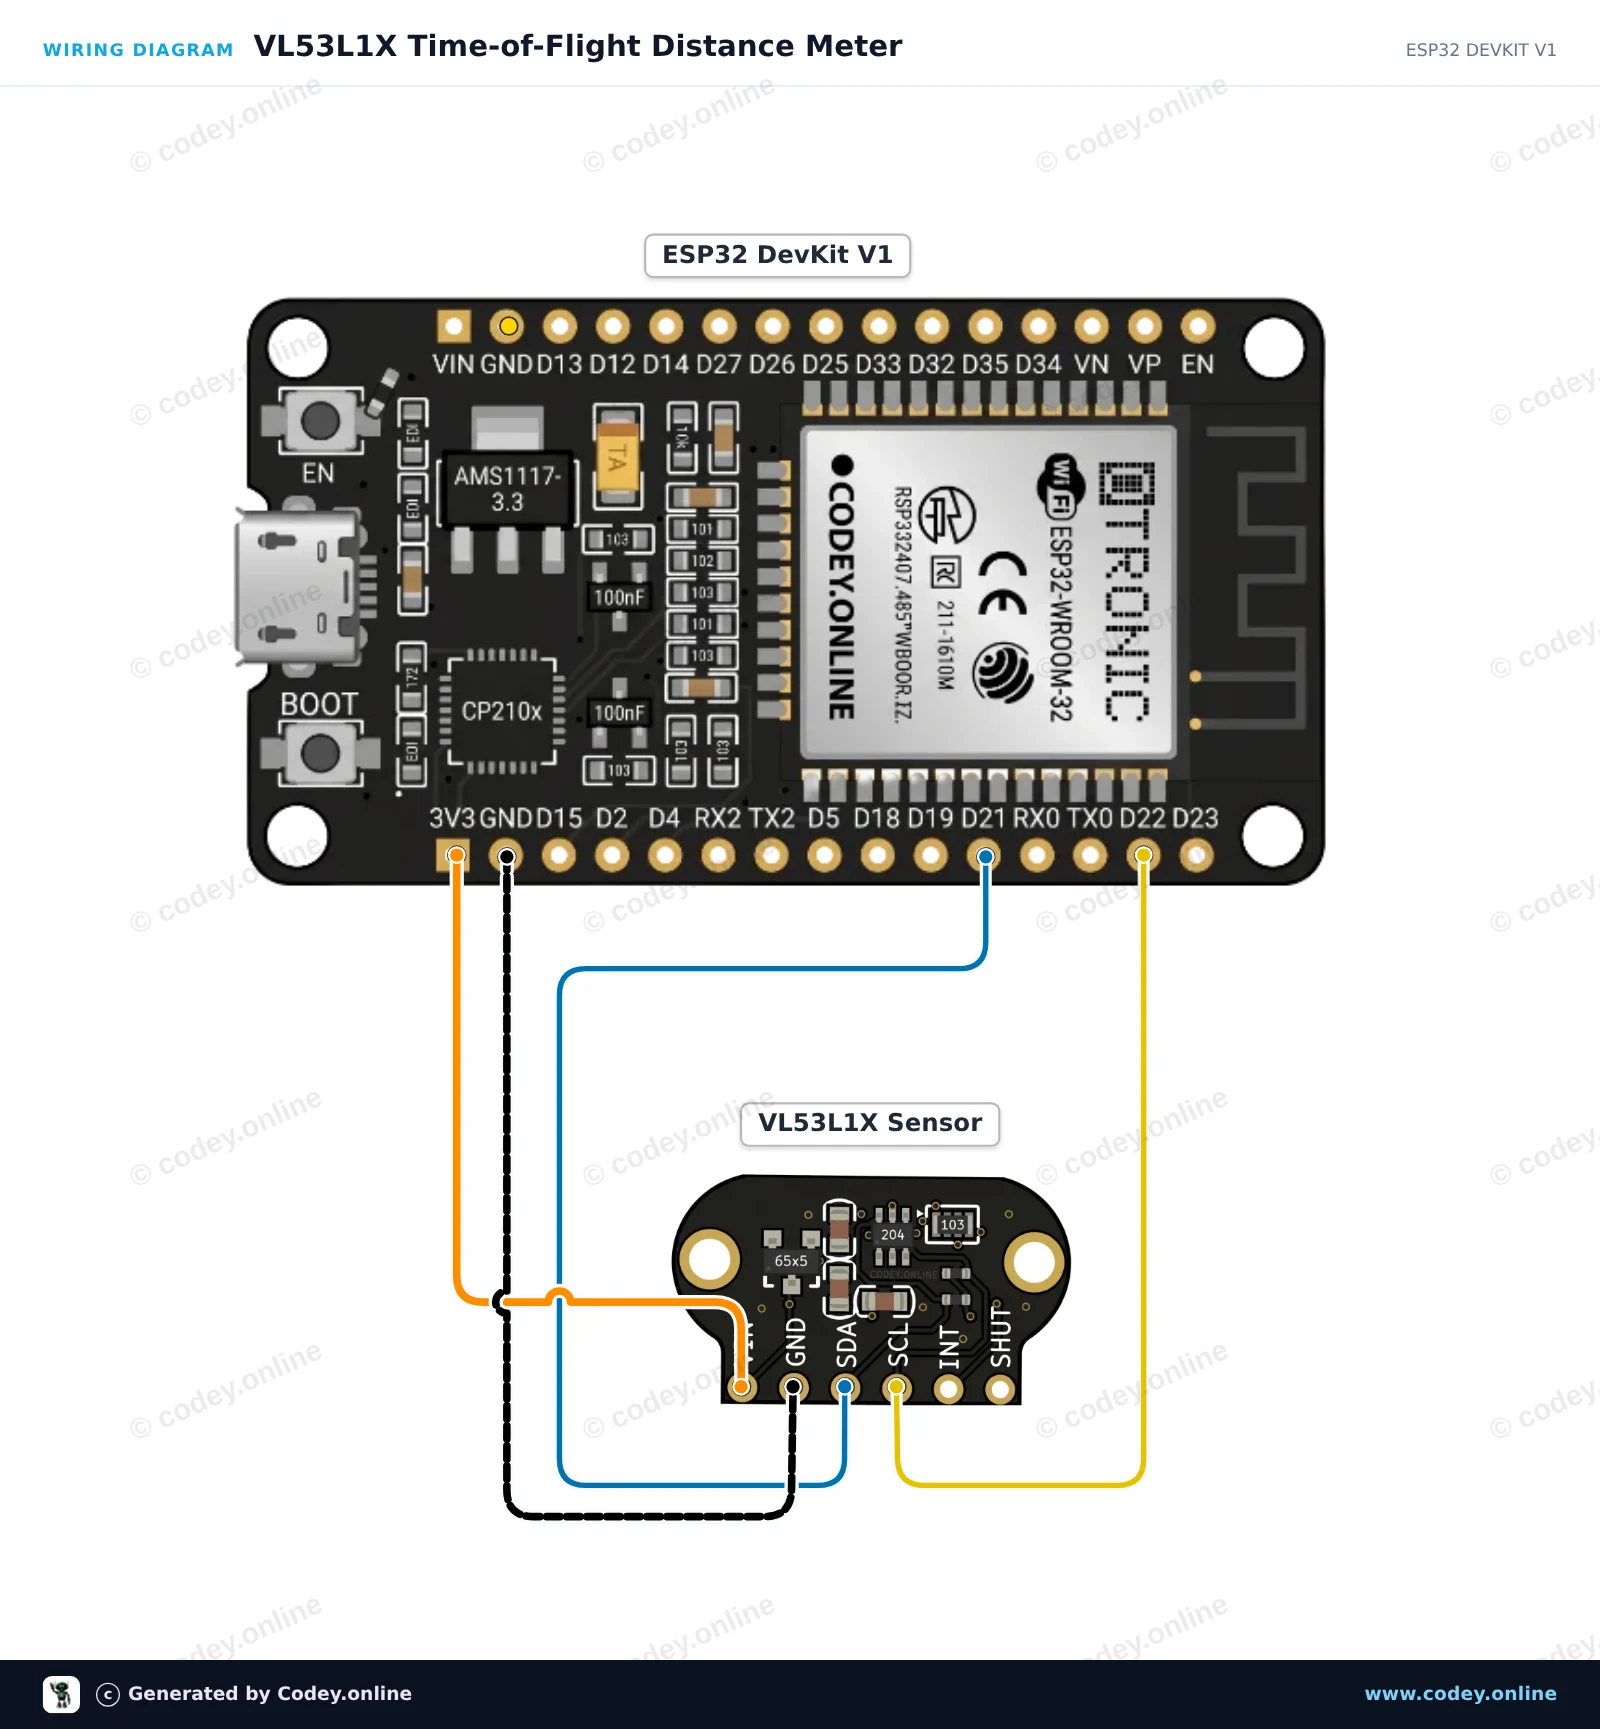
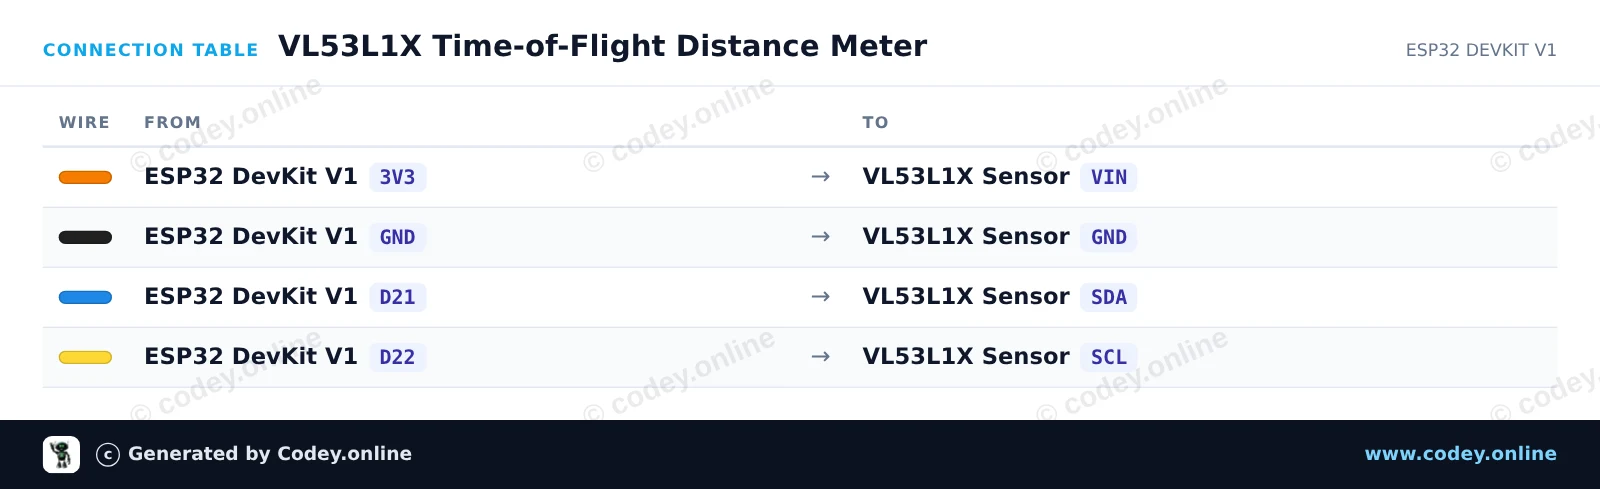
Este circuito conecta un sensor láser time-of-flight VL53L1X al ESP32 mediante I2C para medir distancias de 4 cm a 400 cm. Abre el Serial Monitor a 115200 baud para ver las lecturas de distancia en tiempo real en milímetros.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}Bibliotecas necesarias: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen