SKU: OT2065-A44 Número de artículo: NA272 EAN: 8720589817388
Características:
1. Control de standby para ahorrar energía.
2. Modos de control del motor CW / CCW / freno corto / stop.
3. Circuito de apagado térmico integrado y circuito de detección de bajo voltaje.
Descripción:
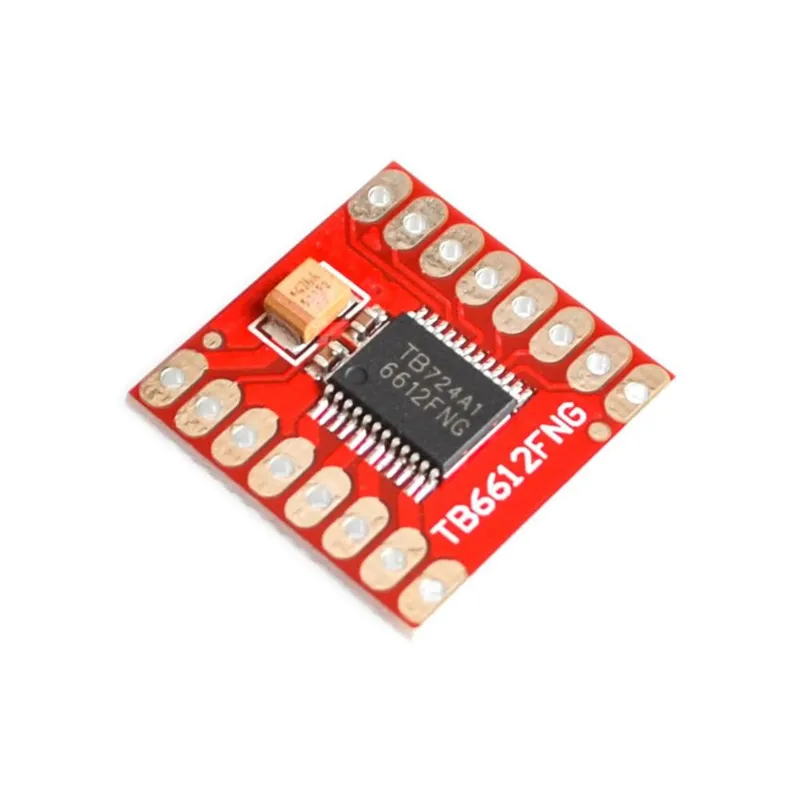
El controlador de motor TB6612FNG puede controlar hasta dos motores DC con una corriente constante de 1,2 A (3,2 A pico). Se pueden usar dos señales de entrada (IN1 e IN2) para controlar el motor en uno de los cuatro modos de funcionamiento: giro a la derecha, giro a la izquierda, freno corto y stop. Las dos salidas de motor (A y B) pueden controlarse por separado, la velocidad de cada motor se regula mediante una señal de entrada PWM con una frecuencia de hasta 100 kHz. El pin STBY debe ponerse en alto para sacar el motor del modo de standby.
La tensión de alimentación lógica (VCC) puede estar en el rango de 2,7-5,5 VDC, mientras que la alimentación del motor (VM) está limitada a una tensión máxima de 15 VDC. La corriente de salida es nominal de hasta 1,2 A por canal (o hasta 3,2 A para un pulso corto único).
La placa se suministra con todos los componentes como se muestra, incluidos los pines header.
Especificaciones:
Tensión de alimentación: VM = 15V max, VCC = 2,7-5,5V
Corriente de salida: Iout = 1,2 A (media) / 3,2 A (pico)
Dimensiones
Longitud: 2cm
Ancho: 2cm
Altura: 0,3cm
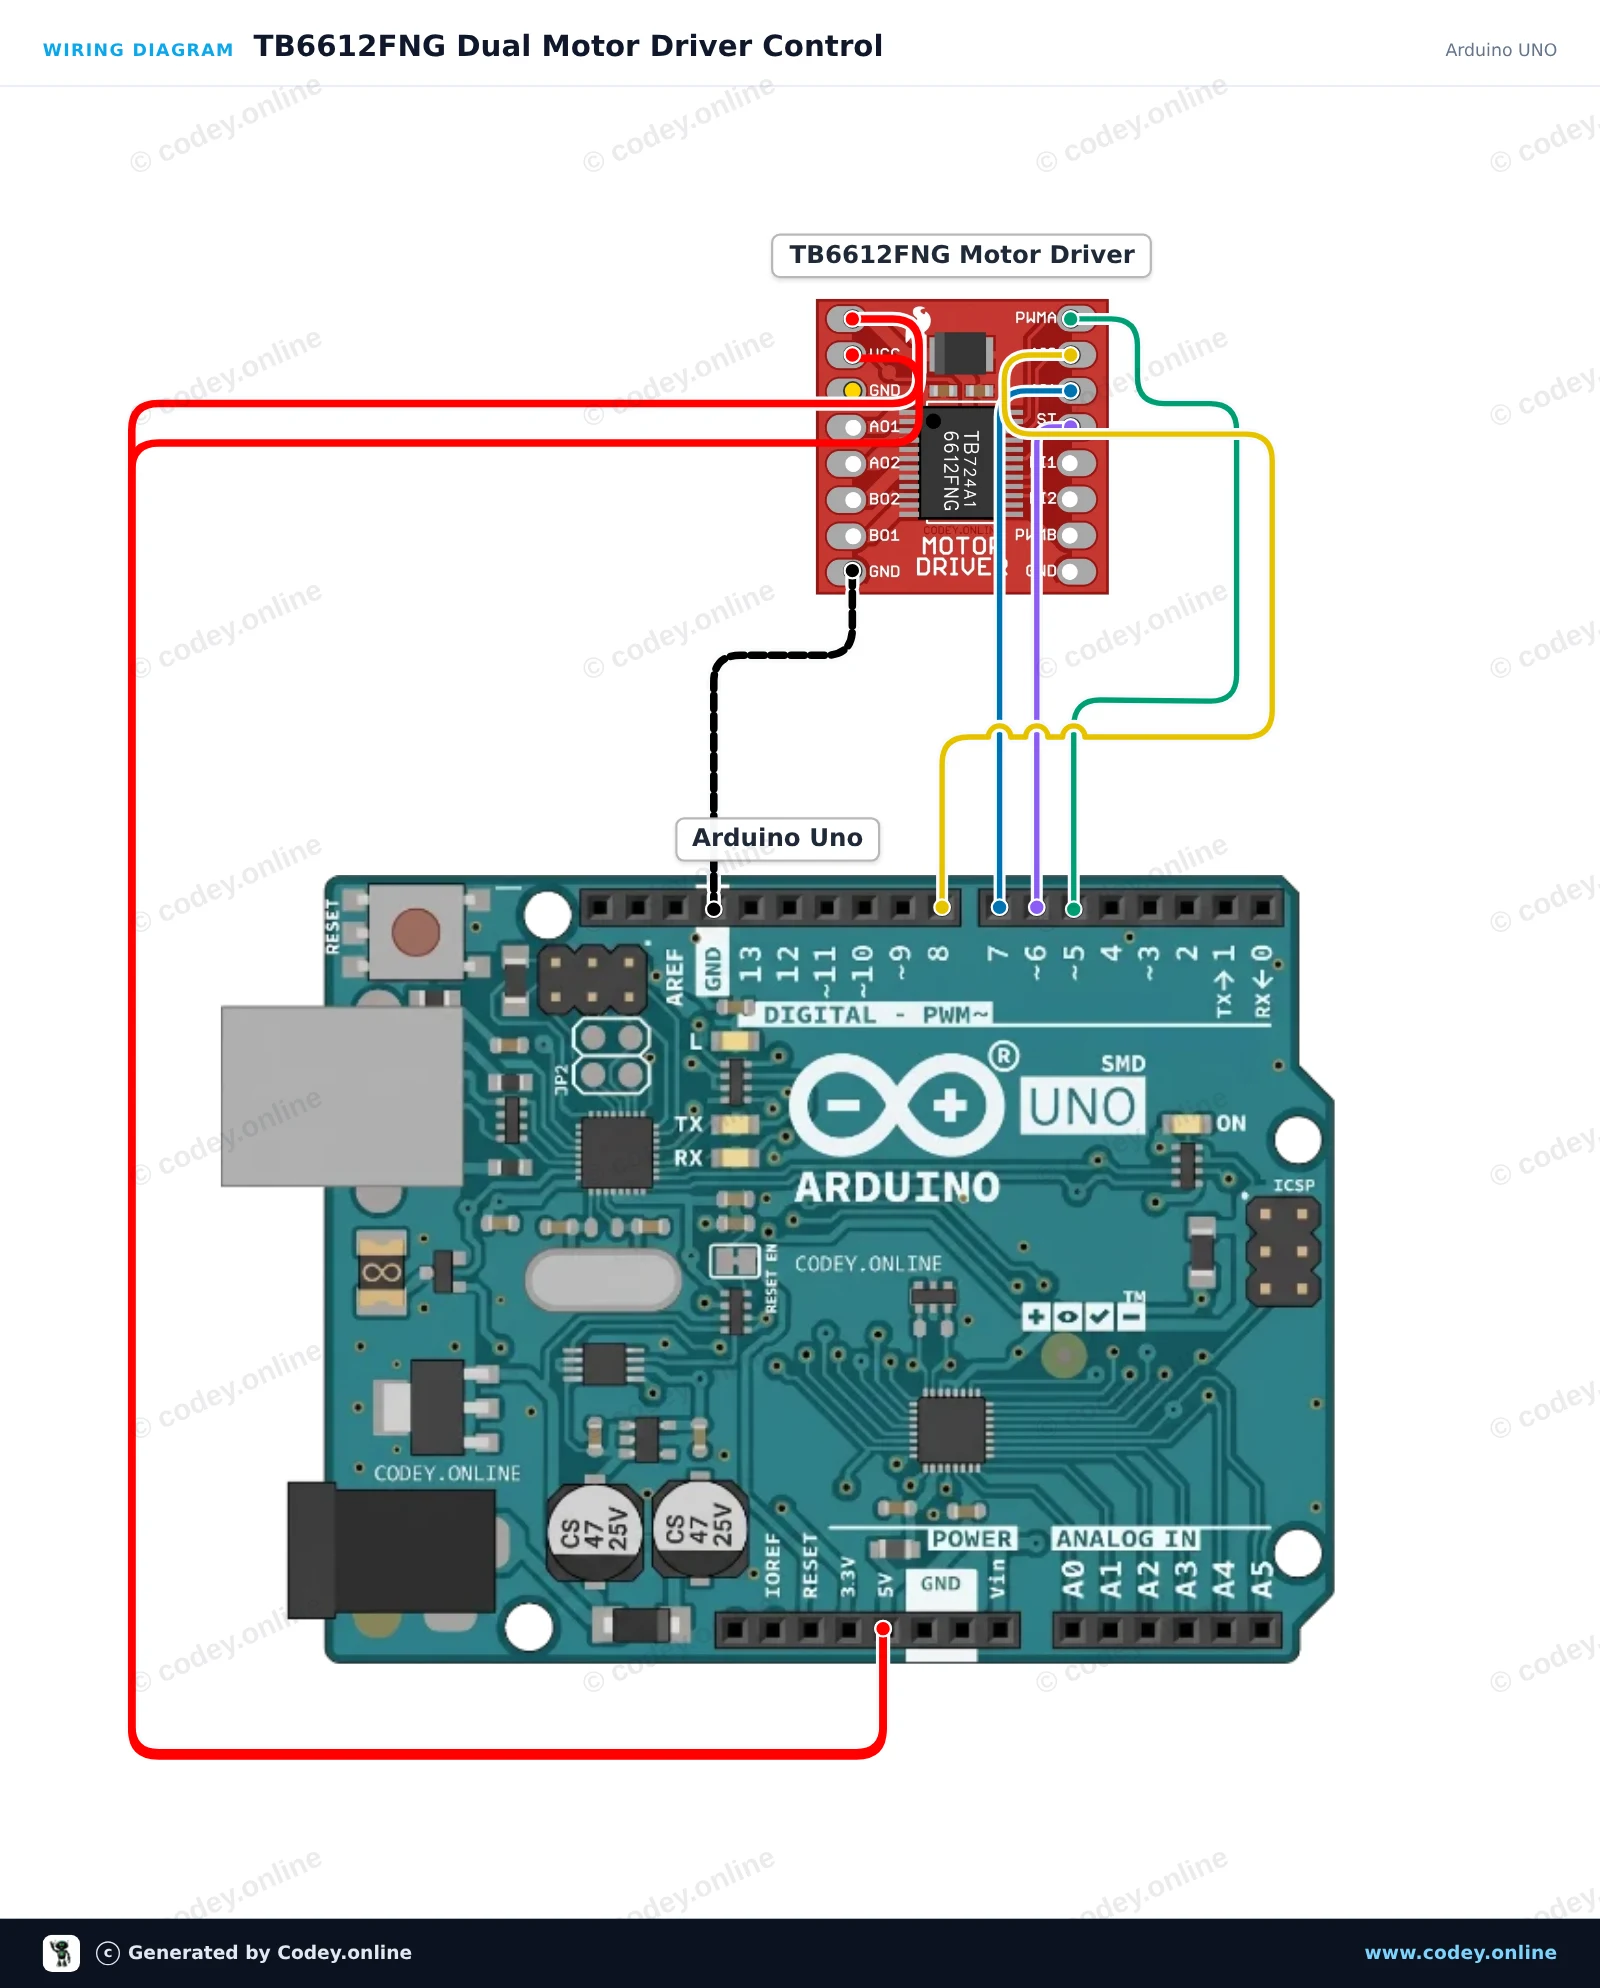
Así conectas el Módulo controlador de motor TB6612FNG para Arduino a un Arduino UNO o ESP32, con un sketch de ejemplo que puedes subir directamente.
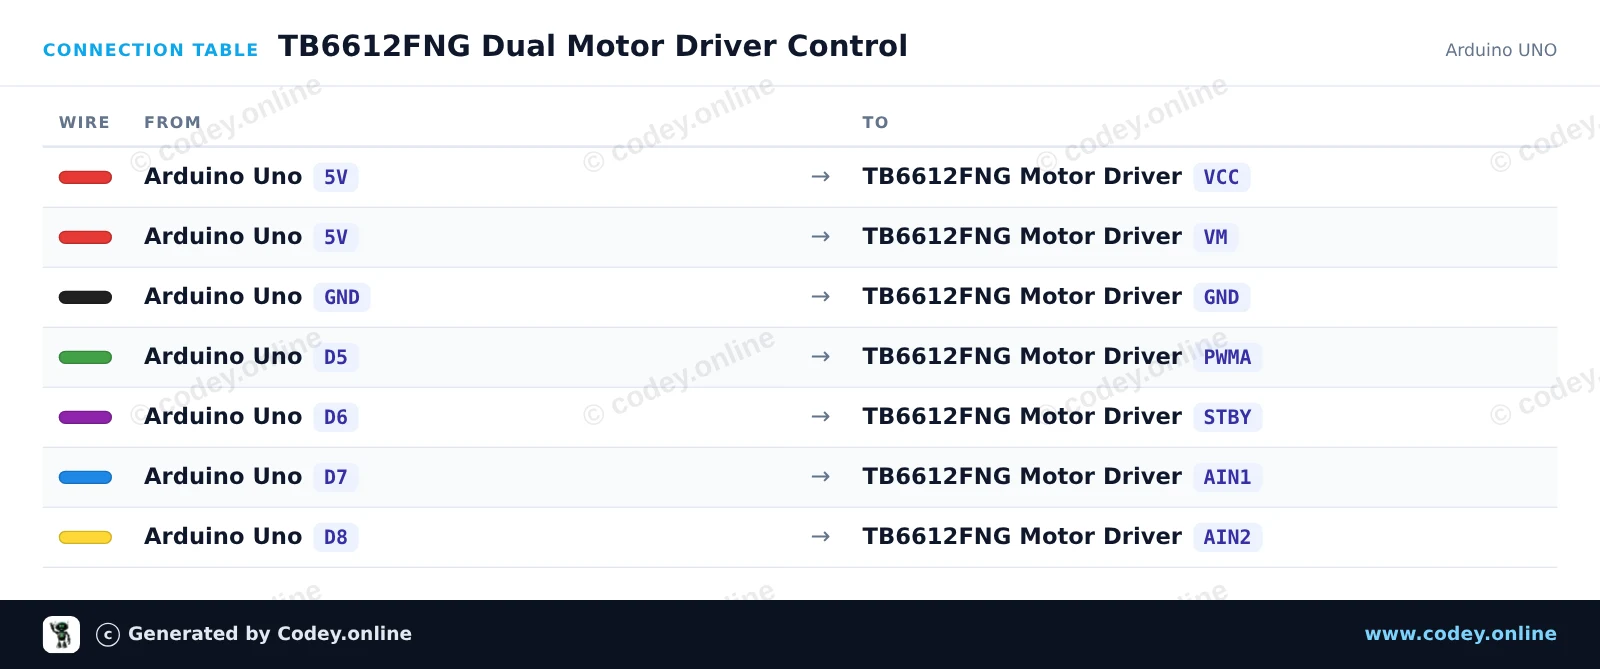
Este proyecto controla un canal de motor DC usando el driver de doble puente en H TB6612FNG. El sketch habilita el driver mediante el pin standby y alterna el motor entre avance, parada y marcha atrás con control de velocidad PWM. Abre el Serial Monitor a 115200 baud para observar el estado de funcionamiento.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online
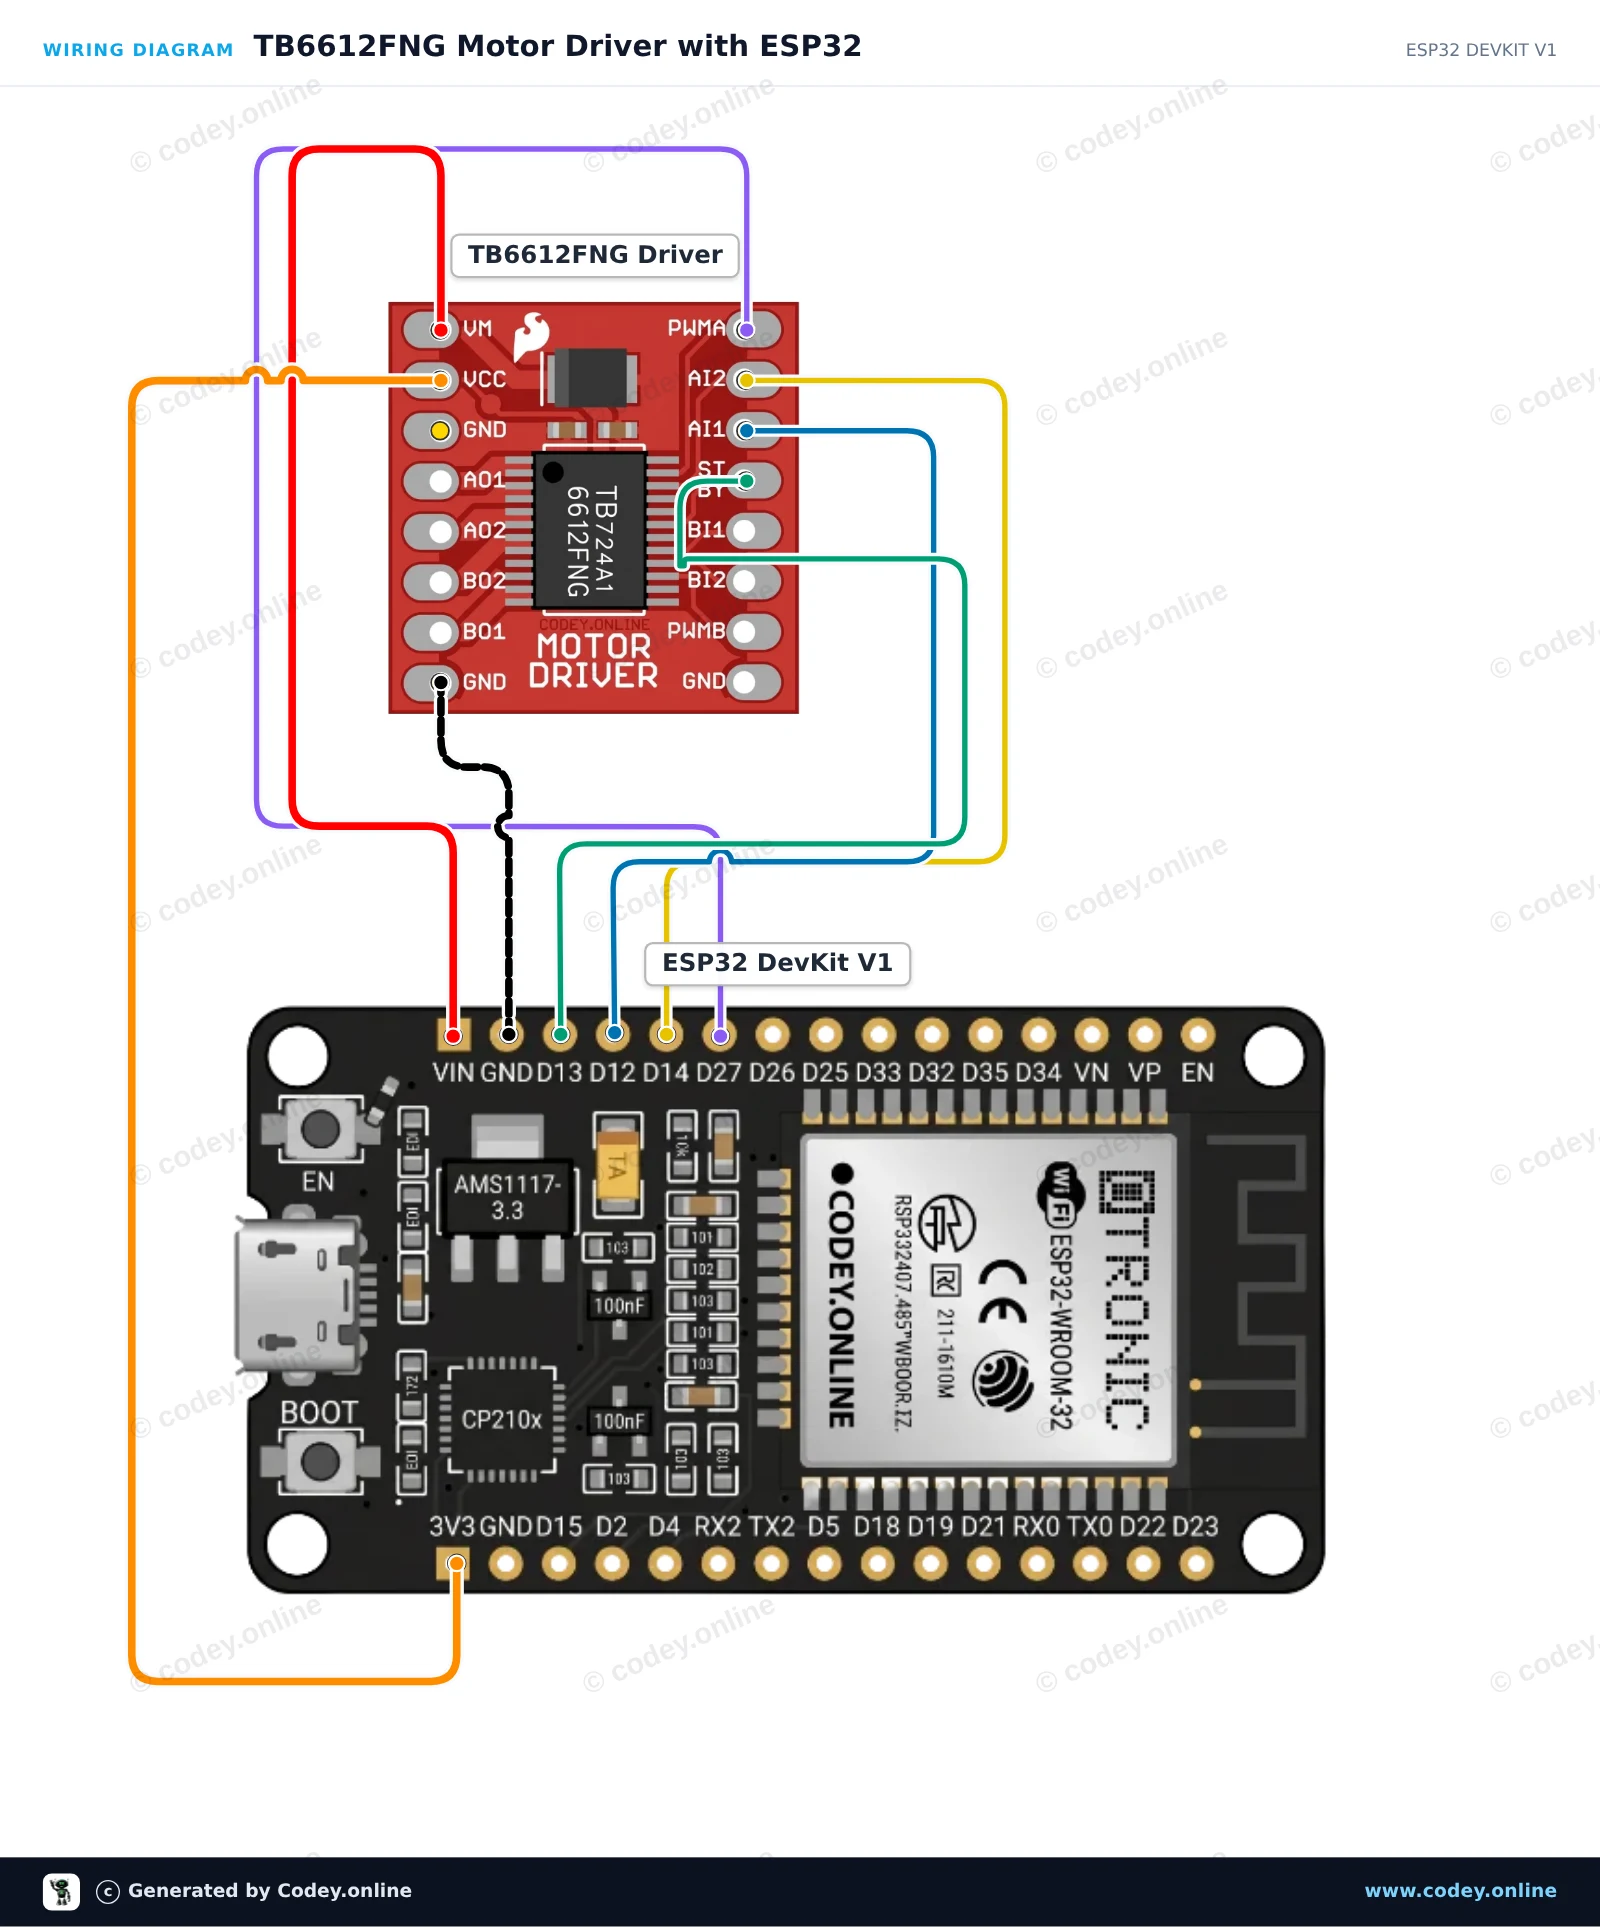
Este proyecto demuestra cómo controlar un motor DC usando el driver de motor de doble puente H TB6612FNG y un ESP32. El sketch habilita el driver mediante el pin STBY y recorre el canal A del motor en rotación hacia delante, desaceleración, rotación inversa y frenado. Abre el Monitor Serie a 115200 baud para ver el estado actual del motor y la velocidad.
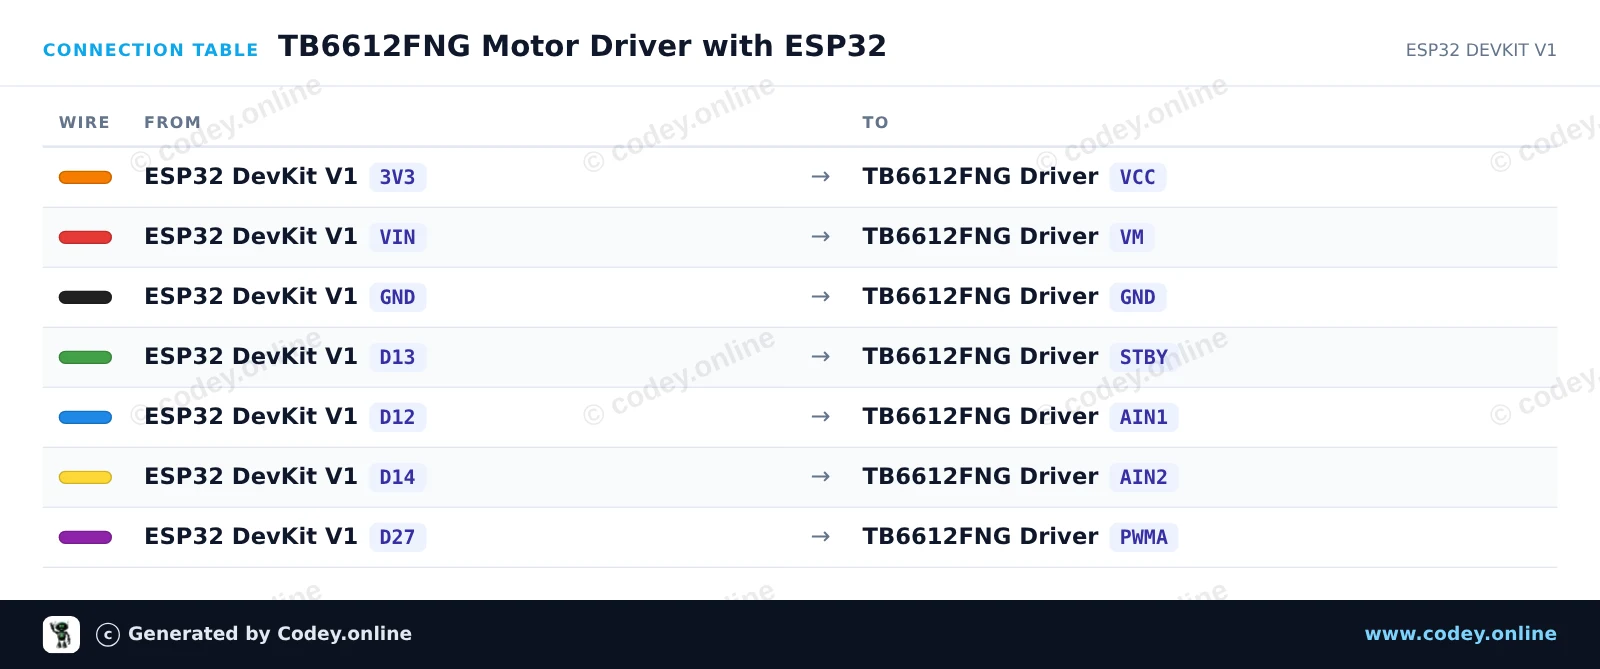
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen